
ティーチングロボットの種類とは?3つの方式の特徴・比較・選び方を解説
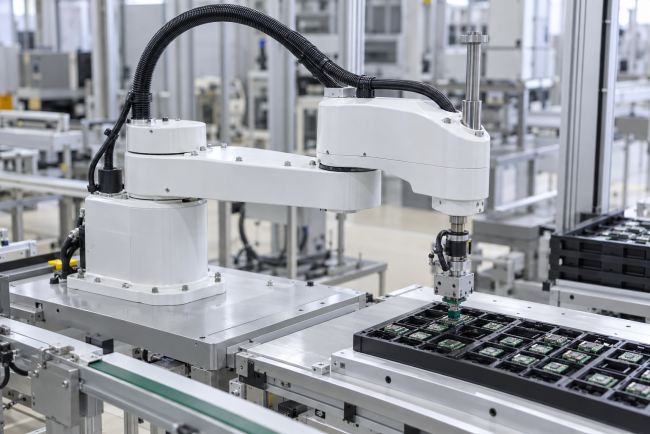
産業用ロボットを導入するうえで欠かせないのが「ティーチング」です。ティーチングとは、ロボットに動作の位置や順番、速度などを教え込む作業のことで、その方法にはいくつかの種類があります。
どの方式を選ぶかによって、作業にかかる時間や生産ラインの停止時間、必要なスキルが大きく変わります。本記事では、ティーチングの種類をオンライン・オフライン・ティーチングレスの3つに分け、それぞれの特徴やメリット・デメリット、自社に合った方式の選び方を解説します。
ティーチングの種類は大きく3つに分けられる
ロボットのティーチングは、「実機を動かしながら教えるか」「パソコン上で教えるか」によって、大きくオンラインティーチングとオフラインティーチングの2つに分類されます。さらに近年は、カメラやAIを活用して教示作業そのものを減らす「ティーチングレス」と呼ばれる方式も広がっています。以下で、それぞれの種類を詳しく見ていきましょう。
オンラインティーチングの種類と特徴
オンラインティーチングは、現場に設置したロボットの実機を直接動かして動作を教える方式です。実際の設備や治具、ワークの位置で教示するため、現実とのズレが起きにくいのが共通の強みです。一方で、教示中はロボットを生産に使えないため、ラインを止める必要があります。ティーチングペンダント方式
ティーチングペンダントと呼ばれる専用の操作端末を使い、ボタンやジョイスティックでロボットを少しずつ動かしながら位置を登録していく方式です。産業用ロボットで最も一般的に使われている、基本となるティーチングの種類といえます。座標を数値で細かく指定できるため、ミリ単位の精度が求められる溶接や組立にも対応できます。ただし、メーカーごとに操作方法が異なり、習熟には一定のトレーニングが必要です。また、教示点が多い複雑な動作ほど作業時間が長くなります。
ダイレクトティーチング方式
作業者がロボットのアームを手で直接持ち、動かしたい軌道どおりに導いて動作を記憶させる方式です。「ハンドガイド」とも呼ばれ、人と同じ空間で働く協働ロボットで多く採用されています。専門的な操作知識がなくても直感的に教えられるため、ロボットに不慣れな現場でも導入しやすいのがメリットです。塗装や研磨のように、人の手の動きを再現したい作業とも相性が良い方式です。反面、手で動かすため細かな位置決めの精度は出しにくく、大型ロボットや可搬重量の大きいロボットには不向きです。
オフラインティーチングの種類と特徴
オフラインティーチングは、パソコン上の専用ソフトでロボットの動作を作成し、完成したデータを実機へ転送する方式です。生産ラインを止めずに教示作業を進められるため、稼働率を重視する工場で導入が進んでいます。シミュレーション方式
3D空間にロボットや周辺設備のモデルを配置し、画面上でロボットを動かしながら動作プログラムを作成する方式です。作成した動作はソフト上で再生し、周辺設備との干渉やサイクルタイムを事前に確認できます。実機がなくても検討できるため、ロボットの導入前にレイアウトや動作の妥当性を検証する用途にも活用されています。ただし、ソフト上のモデルと現場の実寸に誤差があると、そのまま転送しても位置がずれることがあり、実機での補正(キャリブレーション)が必要になる場合があります。
CAD/CAM連携方式
製品や部品の3D CADデータから、加工経路やロボットの軌道を自動的に生成する方式です。溶接線やバリ取りの経路、シーリングの塗布ラインなど、ワークの形状に沿った複雑な動きを効率よく作成できます。教示点を1つずつ登録する必要がないため、曲線の多い軌道でも短時間でプログラムを作れるのが強みです。一方で、CADデータの準備や専用ソフトの導入費用がかかるほか、ソフトを扱える人材の確保も必要になります。
新しいティーチングの種類「ティーチングレス」
ティーチングレスとは、人が細かく教示しなくても、ロボットが自ら動作を判断・生成できるようにする技術の総称です。人手不足や多品種少量生産への対応を背景に、注目が集まっています。ビジョンセンサー・AI方式
カメラや3Dビジョンセンサーでワークの位置や形状を認識し、AIや画像処理によってロボットの動作を自動で補正・生成する方式です。バラ積みされた部品のピッキングのように、毎回ワークの位置が変わる作業でも、都度ティーチングし直す必要がありません。VR・モーションキャプチャ方式
VR空間でロボットを操作したり、作業者の手の動きをセンサーで計測してロボットの動作に変換したりする方式です。熟練者の技術をデータ化して再現する手段としても研究・実用化が進んでいます。いずれも従来の方式に比べると導入コストが高く、すべての作業に適用できるわけではありません。現時点では、オンライン・オフラインティーチングと組み合わせて使われるケースが一般的です。
自社に合ったティーチングの種類を選ぶポイント
ティーチングの種類に優劣はなく、作業内容や生産体制によって最適な方式は異なります。ここでは選定時に確認したい3つのポイントを紹介します。生産ラインを止められるかどうか
24時間稼働のラインや、停止による損失が大きい工場では、オフラインティーチングが有力な選択肢になります。反対に、段取り替えの時間を確保しやすい現場であれば、コストを抑えられるオンラインティーチングでも十分に対応できます。品種の数と動作の変更頻度
同じ製品を長期間つくり続ける少品種大量生産であれば、一度教示すれば長く使えるため、ティーチングペンダント方式でも負担は大きくありません。一方、多品種少量生産で動作の変更が頻繁に発生する場合は、オフラインティーチングやティーチングレスを取り入れることで教示の手間を大幅に減らせます。社内の人材とスキル
オフラインティーチングやCAD/CAM連携には、ソフトを扱える人材が欠かせません。社内にロボットの専任者がいない場合は、直感的に操作できるダイレクトティーチングから始めるのもひとつの方法です。メーカーやシステムインテグレーターによる教育・サポート体制の有無も、あわせて確認しておくと安心です。なお、実際の現場では1つの方式に絞るのではなく、「オフラインで大まかな動作を作成し、実機で微調整する」といった組み合わせで運用するケースも多く見られます。
まとめ
ロボットのティーチングの種類は、実機で教えるオンラインティーチング、パソコン上で作成するオフラインティーチング、教示作業を減らすティーチングレスの3つに大きく分けられます。それぞれにメリット・デメリットがあるため、ラインの稼働状況や生産する品種の数、社内のスキルを踏まえて選ぶことが大切です。自社の作業に合ったティーチング方式を選び、ロボット導入の効果を最大限に引き出しましょう。