産業用ロボットを動かすには、動作を覚えさせる「ティーチング」が欠かせません。ただ実際の現場では、「教示に時間がかかりすぎる」「担当者しか触れない」「段取り替えのたびにラインが止まる」という声をよく聞きます。この記事では、ティーチングロボットの運用で起こりやすい課題を整理し、それぞれの解決策と、課題をふまえたロボット選びのポイントを解説します。
ティーチングロボットの課題が生まれる背景
ティーチングとは「ロボットに動きを教える作業」
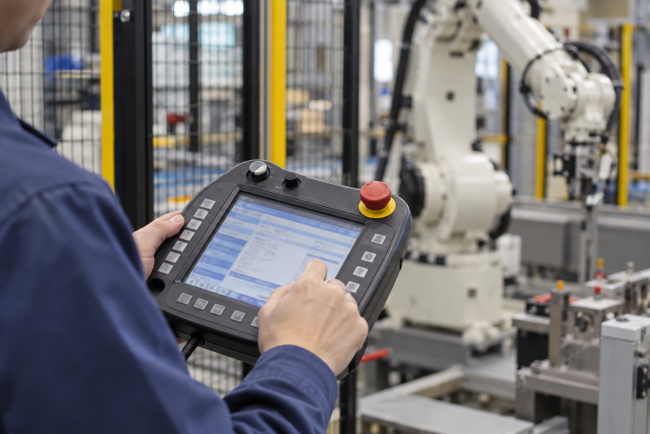
ロボットは自分で判断して動くわけではありません。どの位置へ、どの速度・姿勢で、どの順番に動くかを1点ずつ登録する必要があり、この登録作業をティーチングといいます。方法は主に2つあり、ティーチングペンダントで実機を動かしながら教える「オンラインティーチング」と、PC上のシミュレーションで動作を作る「オフラインティーチング」です。教示の出来は生産品質やサイクルタイムに直結するため、ティーチングはロボット運用の要といえます。
課題の多くは「人」と「現場」から生まれる
ロボット本体の性能が上がっても、教示するのは人です。また、ロボットを動かす環境は現場ごとに異なります。そのため、技術者の経験の差や、ワーク・治具のばらつきが課題として表れやすくなります。
ティーチングロボットで起こりやすい7つの課題
1. ティーチングに膨大な時間がかかる
溶接や塗装のように教示点が数百点に及ぶ作業では、1つのプログラムを作るのに数日から数週間かかることもあります。軌道の微調整や周辺機器との干渉確認をくり返すため、立ち上げ期間が長引きがちです。ロボット言語に慣れていない担当者が教示すると、さらに時間がかかります。
2. 教示中は生産ラインが止まる
オンラインティーチングは実機を使うため、教示や修正をしている間はロボットを生産に回せません。新製品の立ち上げや段取り替えのたびに停止時間が生じ、設備稼働率が下がります。生産計画にティーチングの時間を組み込んでおかないと、納期遅れにもつながります。
3. 技術が属人化しやすい
効率のよい軌道の作り方やロボット言語の扱いは、経験に大きく左右されます。特定の担当者しかプログラムを直せない状態だと、異動や退職でノウハウが失われ、トラブル時の対応も遅れます。
4. 多品種少量生産に対応しにくい
品種ごとにティーチングが必要なので、扱う製品が多いほど教示の工数が増えます。生産量の少ない品種では、教示の手間が自動化のメリットを上回ることもあります。その結果、ロボットを入れたのに一部の品種は手作業に戻す、という事態も起こり得ます。
5. ワークの位置ずれや個体差に弱い
ティーチングロボットは基本的に、登録した座標のとおりに動きます。ワークの置き位置がずれたり部品の寸法がばらついたりすると、つかみ損ねや加工不良が起こります。人が手でワークを置く工程では、毎回同じ位置に置くこと自体が難しい場合もあり、治具の精度管理や位置補正の仕組みが欠かせません。
6. シミュレーションと実機に誤差が出る
オフラインティーチングで作ったプログラムも、そのまま実機で使えるとは限りません。ロボットの個体差や設置誤差、ケーブルの取り回しなどが影響するため、最後は現場でのタッチアップ(教示点の修正)が必要になります。
7. 教示作業中の安全確保が難しい
ティーチングでは、作業者がロボットの可動範囲に入って作業する場面があります。誤操作や想定外の動作による接触事故を防ぐには、低速での操作、イネーブルスイッチの使用、作業手順の徹底が必要です。なお、産業用ロボットの教示などの業務に就く作業者は、労働安全衛生規則にもとづく特別教育を受けることが義務付けられています。
課題別に見るティーチングの解決策
オフラインティーチングで停止時間を減らす
PC上の3Dシミュレーションでプログラムを作れば、ロボットを止めずに次の品種の準備を進められます。干渉チェックやサイクルタイムの検証も事前にできるので、立ち上げ期間の短縮に役立ちます。実機との誤差は、キャリブレーションで補正して小さくするのが一般的です。
ダイレクトティーチングで操作を簡単にする
ロボットのアームを手で直接動かして、位置を覚えさせる方式です。ペンダント操作やプログラミングの知識が少なくても教示しやすく、協働ロボットを中心に採用が広がっています。属人化の解消や、現場担当者による教示の内製化に役立ちます。
ビジョンセンサーで位置ずれを自動補正する
カメラでワークの位置や姿勢を読み取り、ロボットの動作を補正する方法です。治具を厳密に作り込まなくても対応しやすくなります。ばら積みピッキングのように、ティーチングだけでは難しかった作業にも使えるようになります。
AIによる自動経路生成を活用する
動作経路をAIが自動で計算し、障害物を避けながら最適な軌道を作る技術も実用化が進んでいます。教示点を1点ずつ登録する手間を大きく減らせるため、熟練者不足の解消につながると期待されています。
ノーコードツールとルール化で教示を標準化する
アイコンやフローチャートを組み合わせて動作を作れるソフトウェアも増えてきました。よく使う動作をテンプレートにし、プログラムの書き方や命名ルールを社内で統一しておけば、担当者が変わっても修正しやすくなります。
教育体制とマニュアルを整える
特別教育に加え、メーカーの講習や社内勉強会を活用して、指導できる人材を複数育てることが大切です。教示手順やトラブル事例を文書にしておくと、ノウハウも引き継ぎやすくなります。
課題をふまえたティーチングロボット選びのポイント
生産品種と段取り替えの頻度を整理する
品種の数や段取り替えの頻度によって、合う教示方式は変わります。少品種大量生産なら従来のティーチングでも十分です。品種が多い場合は、オフラインティーチングやビジョン補正に対応しているかを重視しましょう。
教示のしやすさを事前に確かめる
デモ機を実際に操作して、ティーチングペンダントの画面構成や使い勝手を確かめておくのがおすすめです。オフラインティーチングソフトがあるか、ダイレクトティーチングに対応しているかも比較のポイントです。
メーカー・SIerのサポート範囲を比べる
立ち上げ時の教示支援、操作教育、トラブル時にどこまで対応してくれるかは会社によって違います。自社でやる範囲と外部に任せる範囲をはっきりさせておくと、運用を始めてからの負担を抑えられます。
まとめ
ティーチングロボットの課題は、教示時間の長さ、ラインの停止、属人化、多品種への対応の難しさ、位置ずれ、実機との誤差、安全確保の7つに整理できます。どれも、オフラインティーチングやダイレクトティーチング、ビジョンセンサーやAIの活用、教示の標準化と教育体制づくりで軽くできます。まずは現場でいちばん負担になっている課題を見つけ、優先順位をつけて対策を進めましょう。自社の生産形態に合った教示方式とサポート体制を選ぶことが、ロボット活用を成功させる近道です。